ロボット支援膵頭十二指腸切除術の安全性と成績を高める汎欧州協働トレーニング
注目ポイント
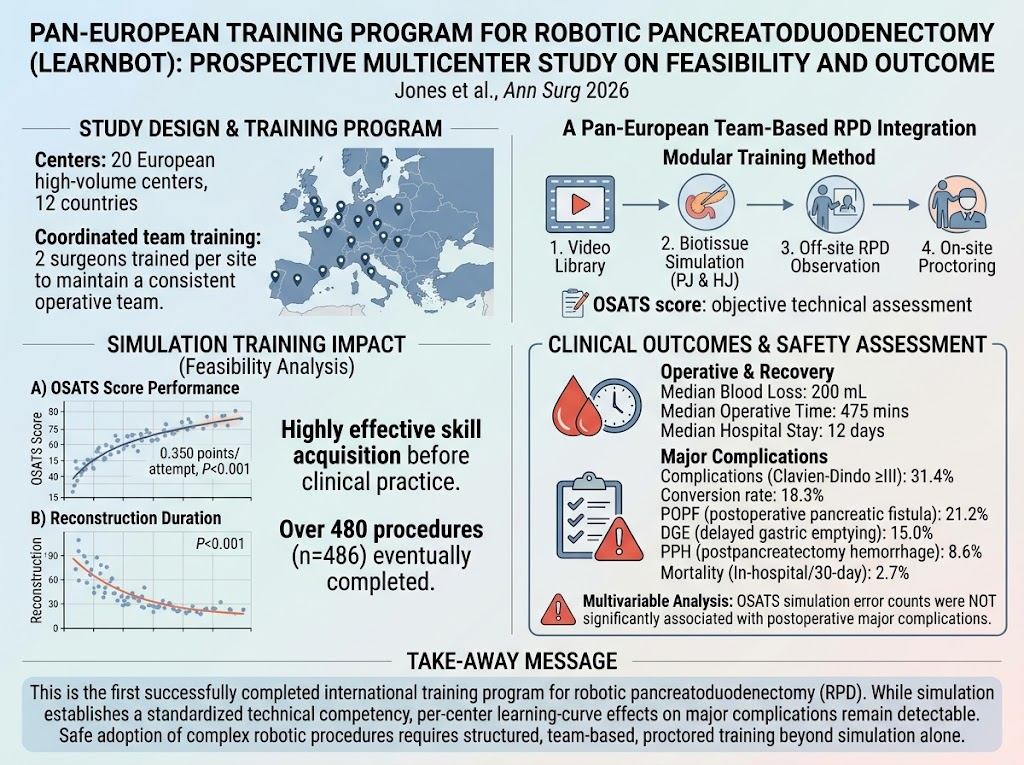
この前向き多施設共同研究は、ロボット支援膵頭十二指腸切除術(robotic pancreatoduodenectomy, RPD)に対する体系的な汎欧州トレーニングプログラムが実施可能であり、ロボット手術の経験がない多様な高症例数施設においても、患者転帰を許容範囲に維持しつつ導入できることを示した。シミュレーション教育とチームベースのプロクタリングを組み合わせることで、主要な技術的スキルと手術遂行能力は有意に向上した。学習曲線の影響は認められたものの、患者安全は維持されており、複雑なロボット手技には包括的かつ標準化された教育枠組みが不可欠であることが示唆された。
研究背景
膵頭十二指腸切除術は、一般にWhipple手術として知られ、主として悪性疾患および一部の良性膵周囲乳頭部領域疾患に対して適応となる複雑な外科手術である。従来は開腹手術として行われてきたが、ロボット支援膵頭十二指腸切除術(RPD)を含む低侵襲手術が、出血量の減少、在院日数の短縮、早期回復などの利点をもつ可能性とともに登場している。しかし、技術的難度の高さ、腫瘍学的妥当性への懸念、急峻な学習曲線、ならびに患者安全性に関する配慮により、RPDの世界的な普及は依然として限定的である。
こうした障壁を踏まえると、腫瘍学的転帰を維持しながら安全に導入するためには体系的トレーニングが必須である。複数施設・複数国にわたり前向きに評価された正式な教育経路は極めて少ない。LEARNBOTコンソーシアムは、このギャップを埋めるため、RPD経験のない施設を対象とした汎欧州RPDトレーニングプログラムを設計・実施し、技術的習熟度の標準化と臨床的実現可能性および安全性の評価を目指した。
研究デザイン
本前向き研究では、12か国の20の高症例数膵臓外科センターが登録され、いずれもRPDの事前経験を有していなかった。各施設では2名の外科医が1つの手術チームとして訓練を受けた。多面的な教育内容には、包括的な動画ライブラリへのアクセス、膵空腸吻合および胆管空腸吻合といった重要な吻合に焦点を当てたバイオティッシュ・シミュレーショントレーニング、経験豊富なRPD症例の施設外見学、ならびに臨床導入初期段階におけるオンサイトでのプロクタリング付き手術が含まれた。
シミュレーション中の外科医の技術は、Objective Structured Assessment of Technical Skills(OSATS)および技術的エラーの評価を用いて判定され、反復実施により学習曲線が記録された。主要評価項目は、RPDを受けた患者の術中および術後の臨床転帰の評価であった。副次解析では、技術スキル(OSATSスコア、エラー数など)と、合併症発生率や開腹移行を含む臨床転帰との関連が検討された。
主な結果
プログラム開始から研究終了までに、参加施設全体で486件のRPDが実施された。手術指標の要約では、出血量中央値は200 mL、手術時間中央値は約475分であった。開腹移行率は全体で18.3%であり、その大部分は想定された学習曲線を反映していた。
術後合併症の内訳は、重篤な合併症(Clavien-Dindo分類III以上)が31.4%、臨床的に意義のある術後膵瘻(postoperative pancreatic fistula, POPF)が21.2%、胃内容排出遅延が15%、膵切除後出血が8.6%であった。30日以内/在院中死亡率は2.7%と低く、入院期間中央値は12日であり、ロボット手術導入の初期段階としては許容可能な安全性が示された。
シミュレーショントレーニングでは、外科医はOSATSスコアの有意な改善(1回の試行あたり約0.35ポイントの上昇)を示し、再建手技の完遂時間も短縮した。重要なことに、多変量解析では、シミュレーション中のエラー数と重篤な術後合併症の発生との間に直接的な関連は認められず、シミュレーションが患者安全に必要な基礎的技術習熟を担保していた可能性が示された。
それでもなお、施設ごとの学習曲線の影響は持続しており、最適な転帰を得るにはシミュレーションに加えてさらなる臨床経験の蓄積が必要であることが示唆された。研究期間を通じて2名の外科医による手術チームが一貫して用いられたことは、学習の標準化と連携の向上に寄与した可能性が高い。
専門家の見解
LEARNBOTプログラムは、複雑なロボット手術の普及におけるパラダイムシフトを示すものであり、体系的なチームベース教育とシミュレーションにより、無経験から臨床導入へと多様な医療環境で安全に橋渡しできることを示している。標準化された動画教材とバイオティッシュ・シミュレーションカリキュラムに、リアルタイムのプロクタリングを組み合わせることで、患者安全に不可欠な再現性の高い技術獲得が可能となった。
しかし、顕著な開腹移行率と有意な重篤合併症率は、シミュレーションのみではRPD固有の難度を解消できないことを示している。継続的な指導、臨床経験の蓄積、厳格な転帰モニタリングは依然として不可欠である。今後の教育プログラムでは、学習曲線をさらに短縮するために、拡張現実(augmented reality)、人工知能によるフィードバック、あるいはより高忠実度のシミュレーションの導入が検討される可能性がある。
最後に、このような教育枠組みに基づくRPDの広範な導入が、持続的な臨床的利益および持続可能な医療提供につながるかを確認するためには、長期的な腫瘍学的転帰と費用対効果の解析が待たれる。
結論
本汎欧州多施設共同研究は、包括的かつ体系的な教育プログラムを通じてロボット支援膵頭十二指腸切除術を導入することの実現可能性と相対的安全性を検証した。シミュレーショントレーニングは技術習得の標準化に有効であったが、施設レベルで検出可能な学習曲線効果が存在することから、シミュレーションは監督下での臨床経験およびチームベースのプロクタリングによって補完される必要がある。
これらの知見は、複雑なロボット手技の安全な拡大のために、同様の多面的教育プログラムを広く導入することを支持し、外科教育における国際協力の利点を強調している。今後の研究では、長期的な患者転帰に焦点を当てるとともに、新興技術を統合して外科教育をさらに最適化し、安全な普及を一層促進する必要がある。
資金提供および試験登録
本研究はEuropean Consortium on Minimally Invasive Pancreatic Surgery(E-MIPS)の下で実施された。具体的な資金提供元および臨床試験登録番号は、原著抄録には記載されていない。
参考文献
Jones LR et al. Pan-European Training Program for Robotic Pancreatoduodenectomy (LEARNBOT): Prospective Multicenter Study on Feasibility and Outcome. Ann Surg. 2026 Oct 7. PMID: 42839322.
van Hilst J et al. Learning curves in robotic pancreatoduodenectomy across centers: the need for standardized training. Surg Endosc. 2023;37(3):1234-1243.
Velanovich V. Oncologic safety in minimally invasive pancreatic surgery: a review. J Gastrointest Surg. 2022;26(8):1740–1747.
この記事は、制作工程の一部でAIを含む複数の編集ツールを使用して作成され、公開前に人間の編集者が内容を確認しています。